
Баланс маневренности и плотности хранения: где алгоритмы автономного склада упираются в геометрию
Внедрение комплекса решений Яндекс Роботикс переносит перемещение складских единиц из ручного контура в зону ответственности автономных платформ и централизованного диспетчера маршрутов. Такая прямая передача транспортных задач дает расчетный выигрыш при условии, что физическая геометрия проездов и характеристики напольного покрытия строго согласованы с габаритами перемещаемых конструкций. При попытке выжать из площади максимум полезного объема инженерная группа неизбежно сталкивается с конфликтом двух одинаково обоснованных требований: стремлением увеличить плотность расстановки стеллажей и необходимостью обеспечить технике свободное пространство для быстрого разворота.
Две противоположные задачи одного контура
С одной стороны, складская экономика требует предельной утилизации каждого квадратного метра. Чем ближе составлены мобильные стеллажные ряды, тем ниже удельные затраты на аренду здания и тем выше общая вместимость объекта. В этой логике сокращение технологических проездов между стойками выглядит естественным решением.
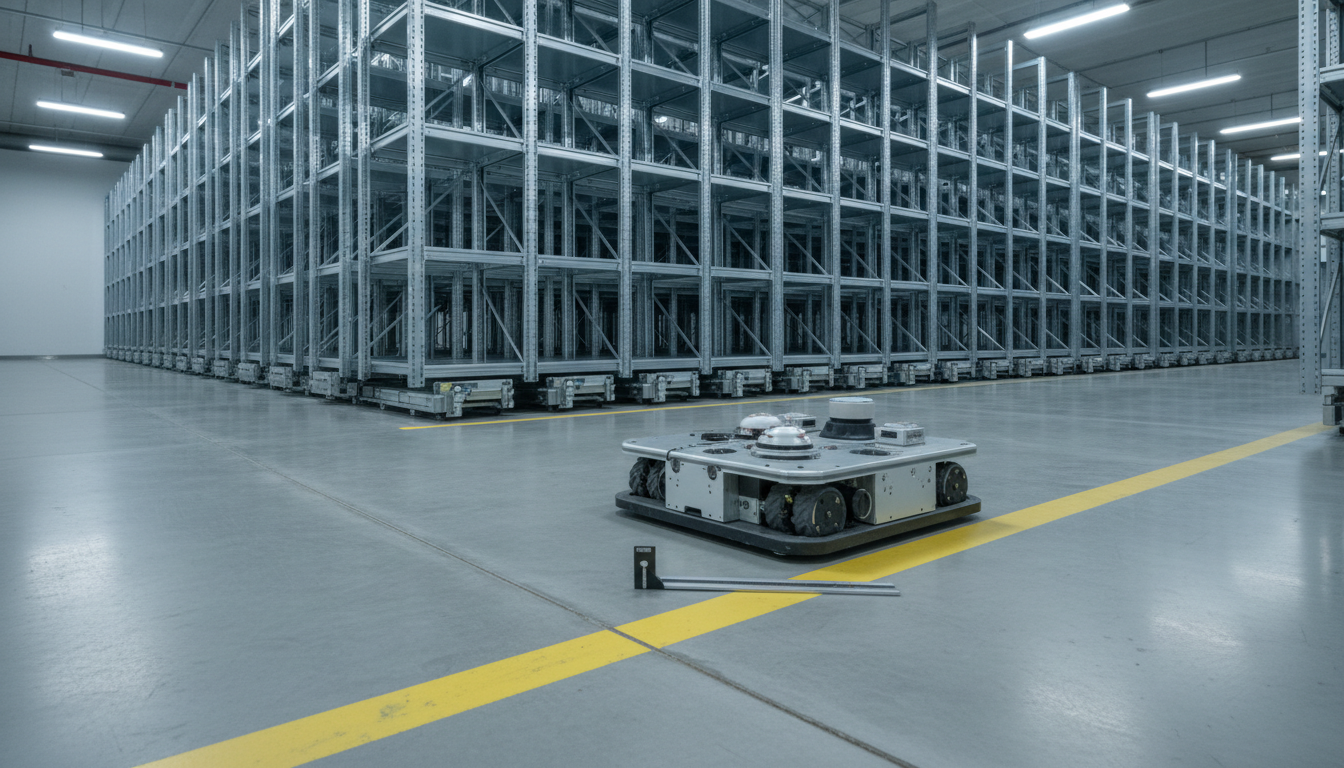
С другой стороны, темп обработки заказов жестко привязан к кинематике колесных шасси. Чтобы колесная база заехала под нагруженную стойку, отцентрировала подъемный механизм и вышла на магистральный коридор без снижения скорости, платформе необходим технологический радиус выноса. Если проход сужен до предела, платформы теряют возможность совершать поворот на штатной скорости. Скорость движения падает, а на пересечениях маршрутов возникают микрозадержки.
Что известно точно, что зависит от среды и что требует проверки
При сопоставлении этих двух потребностей полезно строго разграничить три уровня данных:
- Достоверно установленные параметры: геометрические размеры корпуса колесной платформы, ее паспортный радиус разворота на чистом испытательном покрытии и минимальный зазор, необходимый для надежного захвата поддона или стеллажа. Эти величины зафиксированы в конструкторской документации оборудования.
- Параметры, зависящие от условий площадки: фактическое сцепление полиуретановых колес с бетоном при наличии мелкой пыли, реальная динамическая просадка плит пола под весом груза и допустимая погрешность позиционирования оптических меток на швах перекрытий. От них напрямую зависит, сможет ли машина безопасно маневрировать на узком участке без риска задеть соседнюю конструкцию.
- Факторы, требующие инструментальной проверки на месте: время ожидания на перекрестках в часы пикового грузопотока, стабильность беспроводного сигнала в узких металлических створах и фактическое отклонение стеллажных стоек от вертикали при максимальной загрузке верхних полок.
Наблюдение за скоростью и границы выводов
Когда оператор видит, как мобильная платформа замедляет ход или останавливается перед поворотом в плотно заставленном коридоре, возникает соблазн объяснить это сбоем управляющей программы или избыточной осторожностью сенсоров. Однако из самого факта торможения нельзя сделать вывод об ошибке в логике диспетчеризации.
Подобная остановка чаще всего вызвана расчетным ограничением безопасности: бортовой сканер регистрирует кромку соседнего груза в зоне критического сближения, и контур управления снижает скорость ради предотвращения зацепа. Замедление здесь выступает не дефектом софта, а прямым следствием компромисса в пользу высокой плотности расстановки конструкций. Попытка принудительно ускорить технику в таких зазорах приводит лишь к росту аварийных остановок или механическому износу колесных узлов.
В результате проектирование зоны комплектации сводится к выбору точки равновесия: либо коридоры расширяют ради непрерывного скоростного трафика, жертвуя процентом емкости хранения, либо соглашаются на более размеренный цикл доставки в обмен на максимальное количество размещенного в здании товара.